迷你世界机器人怎么做
手游攻略 · 2026-06-11想在迷你世界里弄个机器人出来,其实没想象中那么复杂。很多小伙伴刚接触电路和机械的时候会觉得头大,但只要把几个关键零件搭对了,一个能跑能干活的小机器人很快就能站在你面前。下面咱们就一步步来,把这件事说清楚。
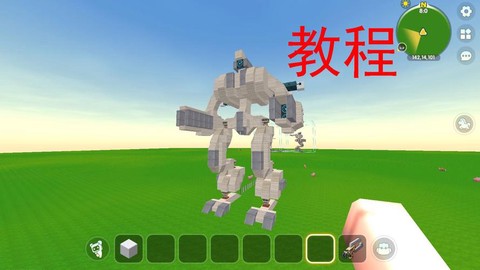
先得准备好材料。机械车间是必须的,没有它就没法组装运动部件。然后需要各种方块,比如普通的岩石块、木板或者铁块都行,看你想让机器人长什么样。核心零件包括机械关节、动作序列器、引擎、转向轮和动力轮。这些东西在创造模式里都能直接找到,生存模式的话就得慢慢攒材料了。另外记得带上扳手和连接器,后面调整方向的时候要用。
把机械车间放地上,点开它会出现一个工作区域。这个区域范围有限,所以机器人别做太大,不然零件会超出边界导致无法启动。先想好机器人是走路还是用轮子。走路的话需要两条腿,每条腿至少两个机械关节,一个当髋关节一个当膝关节。用轮子就简单些,前后各装一个动力轮,中间加个转向轮保持平衡。
从底座开始搭。先放一个核心方块当身体,然后在它下面接机械关节。关节的方向很重要,用扳手点一下可以旋转朝向。髋关节要朝前,膝关节朝后,这样腿才能弯起来。每条腿的末端装上脚掌方块,脚掌稍微大一点能站得更稳。如果打算做轮式机器人,就把动力轮装在身体两侧靠下的位置,注意左右对称,不然跑起来会歪。
接下来装动力。引擎要放在身体内部或者顶部,用连接器把引擎和动力轮或者机械关节连起来。一个引擎可以带动多个部件,但别超载,带太多会转不动。连接的时候能看到一条线,顺着线检查每个关节是不是都连上了。动作序列器是让机器人做复杂动作的关键,比如抬腿、挥手或者转身。把序列器放在身体上,然后用连接器连到对应的关节,再在序列器里设置每个关节的动作顺序和角度。
调试环节最花时间。先别急着让机器人跑,把机械车间激活,看看各个部件能不能正常转动。如果某个关节不动,检查一下是不是方向反了或者没连上引擎。轮子不转就看看动力轮是不是装反了,动力轮上有个箭头,箭头方向要和前进方向一致。转向轮要能自由转动,不能卡死。机器人走路不稳的话,把脚掌加大或者把身体重心降低,也可以在脚底加防滑方块。
动作序列器的设置需要耐心。每个动作都要设定持续时间和角度,时间太短动作会抽搐,太长又显得慢吞吞。建议先调一个简单的抬腿动作,让机器人原地踏步,成功之后再加入前进和转向。序列器里可以保存多套动作,用开关切换,这样机器人就能做不同的事情。比如一套动作是走路,另一套是挥手打招呼。
想让机器人更实用,可以在它身上加一些功能方块。比如装个机械臂,用关节和爪子组成,能抓取方块或者推动东西。机械臂的关节同样要连到序列器上,设置好抓取和放下的动作。如果想让机器人自动干活,可以配合感应方块,比如当它碰到某个颜色方块时就触发序列器做特定动作。不过这部分比较进阶,先把基础移动搞明白再说。
最后检查一遍所有连接。引擎有没有电,序列器有没有启动,关节方向对不对,轮子是不是着地。都确认没问题了,关掉机械车间,再重新打开,机器人就会按照设定动起来。如果还是不动,把机器人拆掉重新组装一次,有时候某个零件卡在边界上就会导致整个结构失效。
做机器人这件事,熟能生巧。第一次可能花半小时才让它走两步,多做几个之后就能凭感觉快速搭出各种造型。关键是把关节方向和动力连接这两件事记牢,剩下的就是发挥想象力了。祝你在迷你世界里做出自己满意的机器人伙伴。
以上就是飞星游戏站为你带来的"迷你世界机器人怎么做",更多有趣好玩的热门资讯攻略,请持续关注飞星游戏站!